Sie suchen eine nüchterne Einschätzung, wofür humanoide Roboter heute wirklich taugen? Dieser Leitfaden bündelt praktische Erkenntnisse zu Fähigkeiten, Grenzen und realistischen Einsatzszenarien – als Grundlage für fundierte Entscheidungen. So erkennen Sie früh, ob ein Anwendungsfall tragfähig ist oder im Demo-Status verharrt.
Das Wesentliche im Überblick
- Produktiv einsetzbar sind heute klar umrissene, sich wiederholende Aufgaben mit moderater Geschwindigkeits- und Präzisionsanforderung.
- Grenzen zeigen sich vor allem bei langer Autonomie, feiner Manipulation und sicherer Navigation in unstrukturierten Umgebungen.
- Erfolgschancen steigen, wenn Workflows an Roboterfähigkeiten angepasst und Sicherheitskonzepte (z. B. abgestufte Safety-Stops) mitgeplant werden.
- Ein schlankes Pilotprojekt mit messbaren Kriterien verhindert teure Fehlinvestitionen und schafft belastbare Lerneffekte.
- Die Integration in IT/OT und Datenflüsse entscheidet oft stärker über Nutzen als einzelne Hardware-Spezifikationen.
Warum eine realistische Einordnung von Humanoiden wichtig ist
Marktversprechen suggerieren häufig universelle Einsetzbarkeit; in der Praxis zählen jedoch Anwendungsfall, Integrationsaufwand, Sicherheitsnachweis und Betreuung im Betrieb. Wer Fähigkeiten entlang von Mobilität, Manipulation, Interaktion, Energie/Laufzeit und Autonomie strukturiert bewertet, vermeidet Fehlschlüsse und priorisiert Projekte mit schnellem Nutzennachweis. Eine robuste Architektur und saubere Schnittstellen erleichtern zudem die spätere Skalierung – gerade im Zusammenspiel mit bestehenden IoT- und Backend-Systemen.
Grundlagen: Aufbau und Schlüsselkomponenten humanoider Roboter
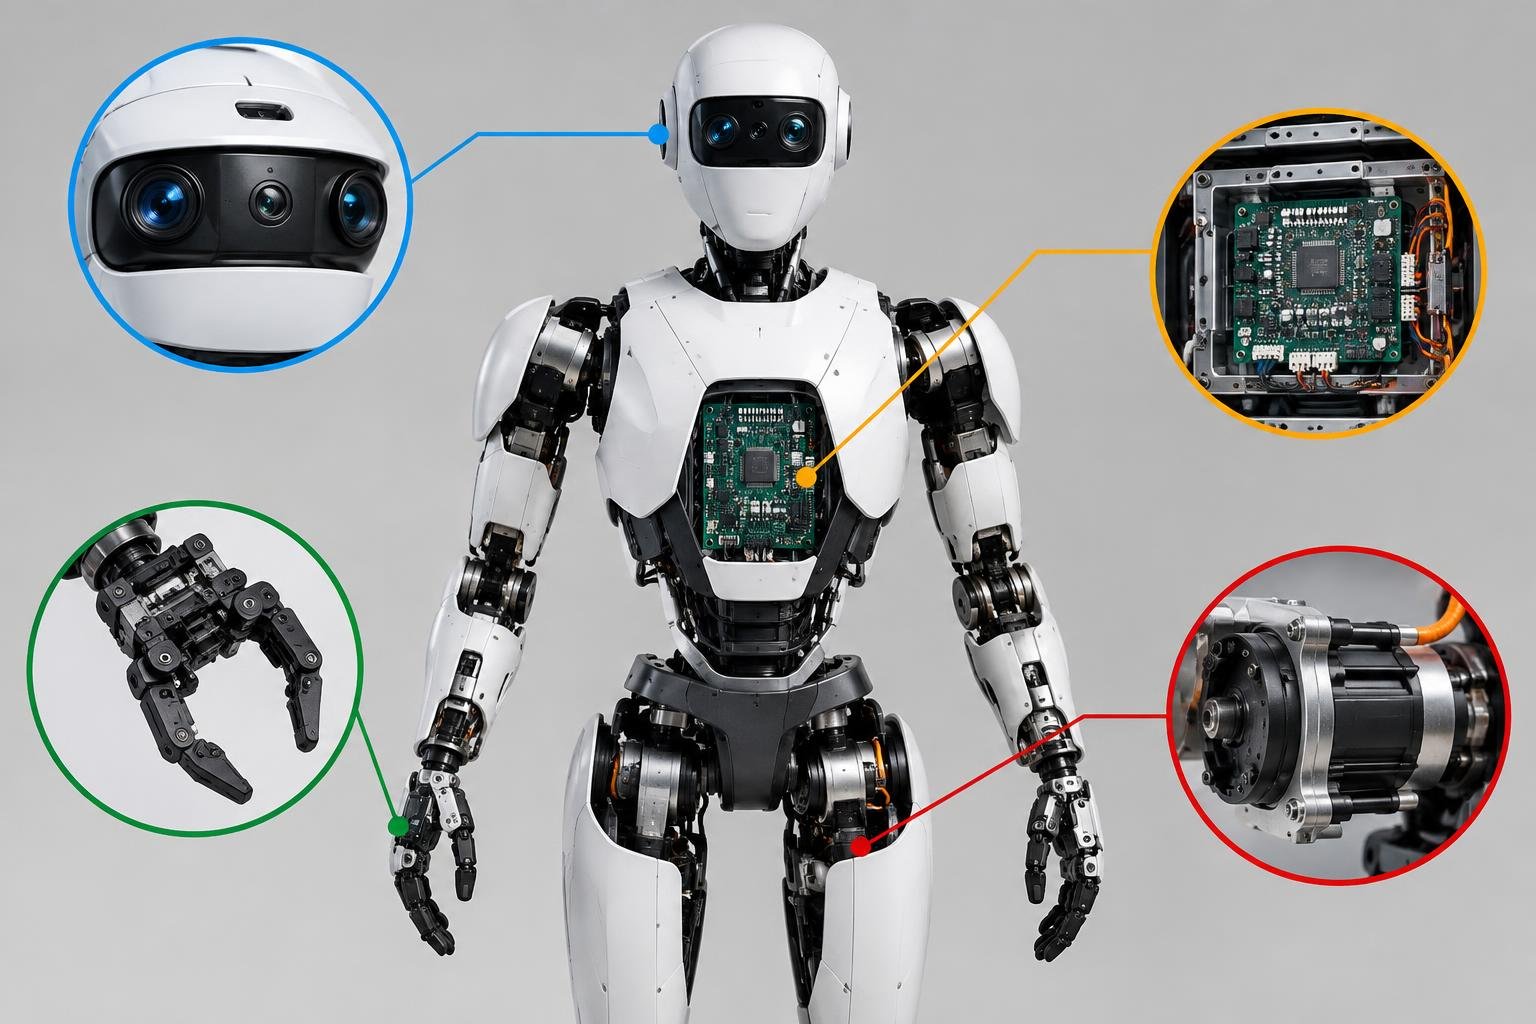
Humanoide Roboter orientieren sich am menschlichen Körperplan, weil sich damit Türen, Treppen, Werkzeuge und Bedienfelder ohne Umbauten erreichen lassen. Technisch setzen sie auf vier Kernbausteine: Antriebssysteme (Gelenkaktuatoren für bipedale Mobilität und Arm-Hand-Bewegungen), Endeffektoren (Greifer/Hände mit Finger- oder Zangenmechanik), Sensorik (Kameras, Tiefensensoren, IMU, Kraft-/Drucksensoren) und Steuerung (Onboard-Rechner, oft mit ROS, plus Safety-Mechanismen wie Not-Halt und kollisionssensible Begrenzungen). Entscheidend für die Alltagstauglichkeit sind abgestimmte Kinematik und Sensorfusion: Nur wenn Lage, Kraft und Umgebungskarte zusammenpassen, entstehen stabile Schritte und präzise Griffabläufe.
Für die Bewertung helfen wenige, klare Messgrößen: Gehgeschwindigkeit und Schrittsicherheit auf typischen Untergründen; Reichweite, Nutzlast und Positioniergenauigkeit der Arme; Erkennungs- und Reaktionszeit der Wahrnehmung; Interaktionsqualität (z. B. Sprachverständnis in Lärm); Energie- und Laufzeit pro Aufgabe sowie Wiederanlauf nach Safety-Stop. Diese Parameter zeigen schnell, ob ein System über Demonstrationen hinaus produktiv einsetzbar ist.
Leistungsmaße richtig einordnen
Datenblätter nennen oft Maximalwerte. Für den Betrieb relevanter sind konsistente Dauerwerte unter realen Bedingungen: Hält die Schrittsicherheit auch mit 5–10 kg Traglast? Bleibt die Greifgenauigkeit stabil, wenn der Roboter gleichzeitig balanciert? Wie verändert sich die Laufzeit bei kontinuierlicher Manipulation statt Standbetrieb? Für weiterführende Hintergrundanalysen werden die Humanoide Roboter bei alpha-bionic.info vorgestellt und dort hinsichtlich Technik, Anwendungen und Grenzen eingeordnet.
Auch der Autonomiegrad sollte klar benannt werden: Teleoperation, überwachter Autonomiebetrieb oder teilautonom mit definierten Übergaben. Je niedriger die Autonomie und je komplexer die Umgebung, desto höher der Integrationsaufwand für Karten (SLAM), Missionslogik und Mensch-Roboter-Interaktion.
Systemgrenzen, die die Praxis bestimmen
- Energieversorgung/Akku: Laufzeiten sinken deutlich, wenn bipedale Mobilität und Manipulation parallel laufen. Planen Sie Ladezyklen oder Wechselakkus ein.
- Sicherheit: Kollisionsarme Bewegungen, verlässliche Safety-Stops und klare Freigabekonzepte sind Pflicht. Schnittstellen zum bestehenden Identitäts- und Rechte-Management können helfen, Zugriffe und Rollen sauber zu trennen – Grundlagen dazu finden Sie im Beitrag Identitätsmanagement: Sicherheit und Effizienz in der digitalen Welt.
- Umgebungsrobustheit: Treppen, Spalten, rutschige Flächen und wechselnde Beleuchtung fordern die Sensorik und Regelung; Reserve in Aktuatorleistung und Greifkraft zahlt sich aus.
- Integrationsaufwand: Von ROS-Paketen bis zu Feldbusschnittstellen – je mehr bestehende Systeme (ERP, WMS, MES) anzubinden sind, desto wichtiger sind modulare Software-Stacks und klare Datenmodelle.
Praxisleitfaden: Aufgaben prüfen, Piloten planen, Grenzen realistisch einordnen
Starten Sie mit klar umrissenen Aufgaben: wiederholbare Handgriffe, geringe Varianz, kurze Wege, definierte Übergabepunkte. Typische Kandidaten sind Materialbereitstellung auf Ebenen ohne enge Treppen, einfache Taster- und Hebelbetätigungen, sowie visuelle Kontrollen mit festen Blickpunkten. Komplexe Feinmontage, unstrukturierte Logistik oder Arbeiten in dichtem Personenverkehr bleiben meist heikel.
- Mobilität: Bipedale Mobilität überzeugt auf ebenem Industrieboden; Steigungen, lose Kabel und rutschige Flächen erfordern Tests mit Last und realer Taktzeit.
- Manipulation: Prüfen Sie Greiferkinematik an Originalteilen (Toleranzen, Oberflächen, Griffflächen). Weiche Verpackungen und flexible Komponenten sind fehleranfälliger.
- Sensorik/Interaktion: Sensorfusion und SLAM helfen bei Navigation; laute Umgebungen oder stark reflektierende Flächen stören Erkennung und Mensch-Roboter-Interaktion.
- Energie: Planen Sie Pufferzeiten für Akkutausch/-ladung; Safety-Stop und hohe Stromspitzen verkürzen die Laufzeit.
- Integration: ROS-Stacks, Feldbusse und Sicherheitszonen früh abgleichen; definieren Sie Not-Halt-Ketten und Freigaben mit der Sicherheitsfachkraft.
Tipp: Legen Sie einen echten Referenzdurchlauf fest (Startpunkt → Aufgabe → Rückkehr) und messen Sie dafür Zeit, Fehler, Eingriffe und Energieverbrauch — erst danach Anforderungen fixieren.
Nutzen Sie eine kurze Bewertungsmatrix, um Anwendungsfälle vergleichbar zu machen. Tragen Sie für jeden Kandidaten Soll/Ist und Risiken ein und entscheiden Sie, ob ein Pilot mit klarer Abbruchbedingung sinnvoll ist.
| Kriterium | Montagehilfen | Werksinterne Botengänge | Facility-Checks |
|---|---|---|---|
| Mobilität | Stabil am Arbeitsplatz, wenig Wege | Strecken mit Engstellen testen | Längere Routen, Türen/Treppen prüfen |
| Manipulation | Einfache Zweipunktgriffe ok | Tragen/Abstellen standardisierbar | Bedienfelder mit definierter Haptik |
| Interaktion | Klare Signale/Displays | Handovers an festen Punkten | Audiosignale oft störanfällig |
| Energie/Laufzeit | Kurze Zyklen, Ladefenster planbar | Puffer für Spitzenlast einplanen | Patrouillenzyklus vs. Akkutausch |
| Integrationsaufwand | Niedrig bis mittel | Mittel (Wege, Freigaben) | Mittel bis hoch (Zutritte) |
Planen Sie den Piloten wie ein Mini-Projekt: feste Akzeptanzkriterien, Safety-Check, Datenlogging, tägliche Stand-ups, eine Woche Stabilisierung, anschließend Review. Dokumentieren Sie Störungen getrennt nach Ursache (Hardware, Software, Umgebung, Bedienung).
Sicherheits- und IT-Basis nicht vergessen: Netzwerkzugänge, Updates, Identitäten und Zonen festlegen; in regulierten Bereichen helfen Zero-Trust-Konzepte bei sauberer Segmentierung und Auditierbarkeit — eine vertiefende Einordnung bietet der Beitrag Implementierung von Zero-Trust-Konzepten im Kontext der Windows 10 Sicherheitsherausforderungen.
Häufiger Fehler: Herstellerdemos als Leistungsnachweis für Produktiveinsatz werten
So vermeiden Sie ihn: Prüfen Sie zusätzlich Angaben zu Dauerläufen, Belastungstests, Integrationsaufwand und verlässlichen Primärquellen; fordern Sie Vor-Ort-Tests oder Pilotprojekte mit realen Prozessdaten.
Kurze Checkliste für die Praxisprüfung
- Aufgabe exakt beschreiben (Ablauf, Takt, Varianz, Umgebungsrisiken).
- Mobilität unter Realbedingungen testen (Last, Boden, Hindernisse, Safety-Stop).
- Manipulation am Originalteil mit Grenzmaßen, Oberflächen und Verpackung prüfen.
- Interaktion festlegen: Signale, Handovers, Freigaben, Not-Halt-Kette.
- Energiekonzept definieren: Laufzeit, Ladestrategie, Wechselprozesse.
- Integrationsaufwand bewerten: ROS/Protokolle, IT-Policy, Wartungsfenster.
- Pilotmetriken vereinbaren: Erfolgsschwellen, Abbruchkriterien, Verantwortliche.
Konkrete Antworten auf häufige Fragen
- Wie autonom sind humanoide Roboter heute im Arbeitsalltag?
- In kontrollierten Umgebungen erreichen sie teilautonome Abläufe (Navigation mit SLAM, Greifroutinen, einfache Mensch-Roboter-Interaktion). Unvorhersehbare Situationen erfordern meist Teleoperation oder Supervision; der Autonomiegrad bleibt szenariobasiert begrenzt.
- Welche Kostenblöcke bestimmen das Budget?
- Neben der Hardware dominieren Integrationsaufwand (ROS/ERP/MES-Anbindung), Greifer- und Sensorspezifika, Sicherheitskonzept (z. B. Safety-Stop, Zonierung), Schulung sowie laufende Wartung und Akkuwechsel. Pilotprojekte kalkulieren häufig einen ähnlichen Betrag für Integration wie für die Plattform selbst.
- Wie sieht es mit Sicherheit aus?
- Technische Schutzmaßnahmen (Kollisionsdetektion, Geschwindigkeits- und Kraftlimits) sind Standard, ersetzen aber keine Gefährdungsbeurteilung. Für den Mischbetrieb mit Menschen sind definierte Geschwindigkeitsprofile, Not-Halt, sichere Stoppfunktionen und klare Interaktionszonen nötig.
- Welche Aufgaben funktionieren bereits zuverlässig?
- Repetitive Handhabung mit moderaten Toleranzen, Zustandskontrollen via Kamera, einfache Bedienhandlungen an standardisierten Bedienelementen und Materialtransport auf ebenen Flächen. Treppen, enge Passagen, schwer vorhersehbare Greifobjekte und lange Schichten bleiben herausfordernd (Energieversorgung/Akku, Greiferkinematik, Sensorfusion).
- Wie plane ich den Integrationspfad ins IT-/OT-Umfeld?
- Starten Sie mit klaren Schnittstellen (z. B. definierte Topic/Service-APIs), Logging/Monitoring sowie einem Fallbackbetrieb. Eine skalierbare Daten- und Gerätearchitektur vereinfacht spätere Rollouts; Hintergründe liefert der Beitrag Skalierbare IoT-Architekturen als Fundament moderner Unternehmenssysteme.
Fazit: Realistisch planen, fokussiert testen
Humanoide Roboter können heute Mehrwert liefern, wenn Aufgaben eng definiert, Wege stabil und Qualitätskriterien messbar sind. Begrenzen Sie den Scope, setzen Sie auf robuste Greif- und Navigationsprimitiven und verankern Sie Sicherheits- und Wartungsprozesse früh. Rechnen Sie mit iterativen Anpassungen – insbesondere bei Manipulation und Interaktion – und bewerten Sie Fortschritt anhand klarer KPI (Autonomiegrad pro Teilaufgabe, Taktzeit, Eingriffsrate, Verfügbarkeit). Wer so vorgeht, erkennt schnell, ob aus dem Pilot ein tragfähiger Produktivbetrieb wird.